
株式会社スペースデータは、ロボットの導入・運用・学習を支える基盤「RobotBrain」の機能として、工事現場の機材やロボットを3D空間上に再現する施工シミュレーション基盤を開発したと発表しました。物理エンジンを用いて重さやワイヤーの張力、接触を毎秒500回計算し、最短1日で現場環境を立ち上げられる設計となっています。
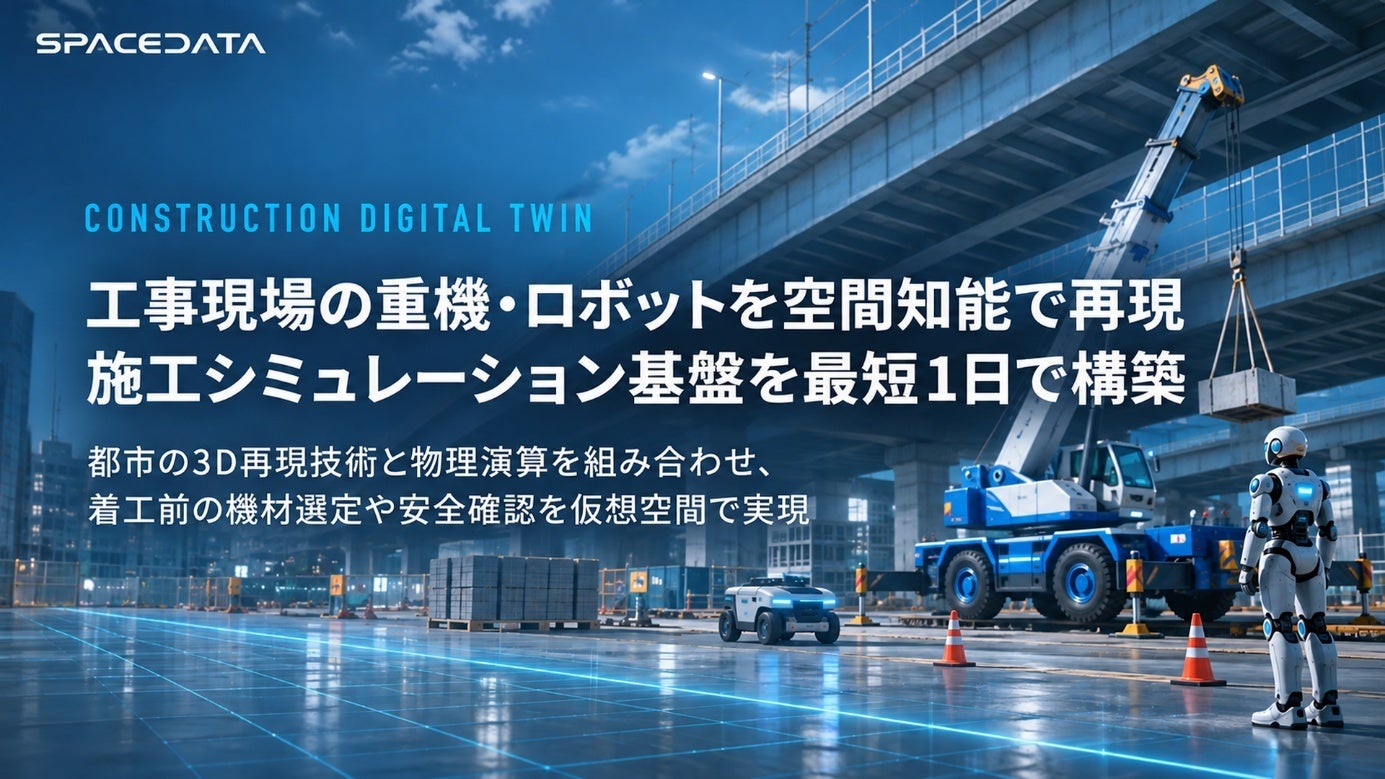
施工シミュレーション基盤の開発背景
高度経済成長期に整備された日本の高速道路や橋梁は老朽化が進んでおり、大規模な更新や修繕工事の増加が見込まれています。こうした工事は、高架の真下や交通規制が困難な市街地など、限られた空間で実施されるケースが少なくありません。
狭小な現場では、機材が構造物に接触せずに稼働できるか、吊り荷の揺れがどの程度生じるかを事前に把握する必要があります。あわせて、自動搬送機やロボットを現場に導入する際にも、着工前に干渉や動線を検証できる環境が求められていました。
 Mr.ガジェット
老朽化したインフラ修繕では高架下などの狭い空間での施工が増えるため、接触事故防止や動線確認の需要が高まっています。
 Ms.ガジェット
現場に実機を持ち込む前の段階で危険性を洗い出せる環境は計画段階で助かりそうですね。
施工シミュレーション基盤の主な特徴
今回開発された施工シミュレーション基盤は、スペースデータの都市3Dモデル生成技術を活用し、対象現場とその周辺環境を仮想空間に再現します。現場のモデリングから機材の配置、操作可能にするまでの手順が標準化されており、個別の現場に合わせた環境を最短1日で立ち上げられます。
機材の挙動計算には物理エンジン「MuJoCo」を採用しています。物体の重さ、ワイヤーの張力、荷の揺れ、構造物への接触を毎秒500回の頻度で計算します。クレーンの車体やブーム、ワイヤー、吊り荷、周辺の高架や地盤を同一空間で統合的に計算するため、旋回速度に応じた吊り荷の揺れや、接触の有無が正確に反映されます。
また、公表されている定格総荷重表に基づき、作業半径ごとの制限荷重を超える荷を吊ろうとした場合には動作を停止する制御も備えています。クレーンが構造物に接触した際には、鉄筋コンクリート壁のひび割れや鉄筋の切断、コンクリート片の脱落といった損傷状況も画面上に再現します。
再現対象はクレーンにとどまらず、多様な現場機材に対応しています。クレーンは公表仕様値を参考に、寸法・ブーム長・動作速度を含めた独自モデルとして13t級から145t級まで8機種が用意されています。資材運搬トラック、がれき運搬用AMR(自律走行搬送ロボット)、巡回用人型ロボットも同一空間で同時に動かすことができ、仕様データに基づいた機材の追加も可能です。
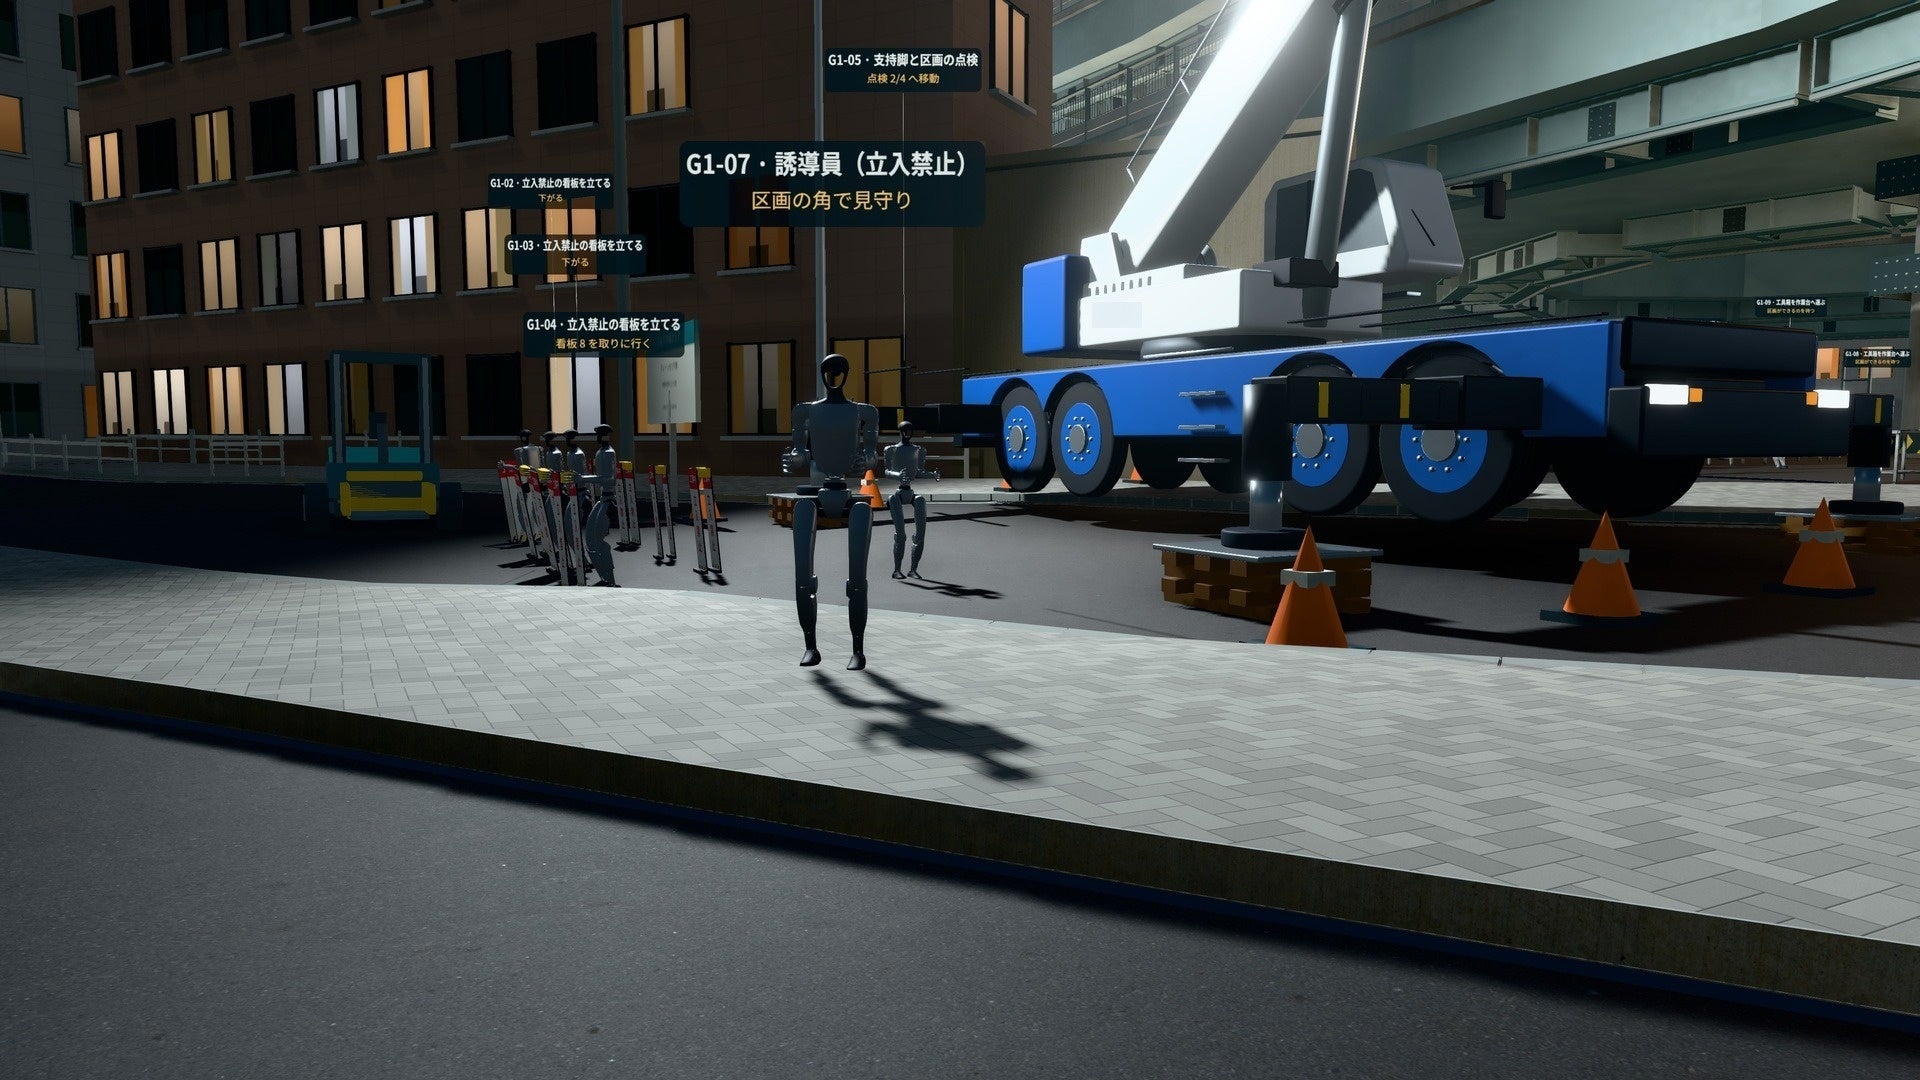
本基盤はPCやスマートフォンのWebブラウザで動作するため、専用ソフトウェアのインストールを必要としません。利用者はアバターとしてクレーンの運転席に乗り込み、旋回や起伏、伸縮、巻き上げといった操作を行えます。共有URLを通じて複数の関係者が同一空間へ同時にアクセスでき、遠隔地からでも同じ現場状況を確認しながら協議を進められます。
Mr.ガジェット毎秒500回の物理演算を行うMuJoCoにより、ワイヤーの張力や荷の揺れまでリアルタイムに計算できる点が技術的な骨子です。
Ms.ガジェットブラウザだけで動いて、遠隔地の関係者と同一空間を同時に確認できる手軽さも注目したいところです。
高速道路ジャンクション高架下での実証検証
第一弾の検証事例として、都心の高速道路ジャンクション高架下を歩行可能な工事現場として再現したシミュレーションが構築されました。この検証では、145t級の大型クレーンで旋回した場合に高架構造物に接触して停止する一方、25t級の小型クレーンであれば同じ位置および旋回速度でも接触せずに作業できることが確認されました。
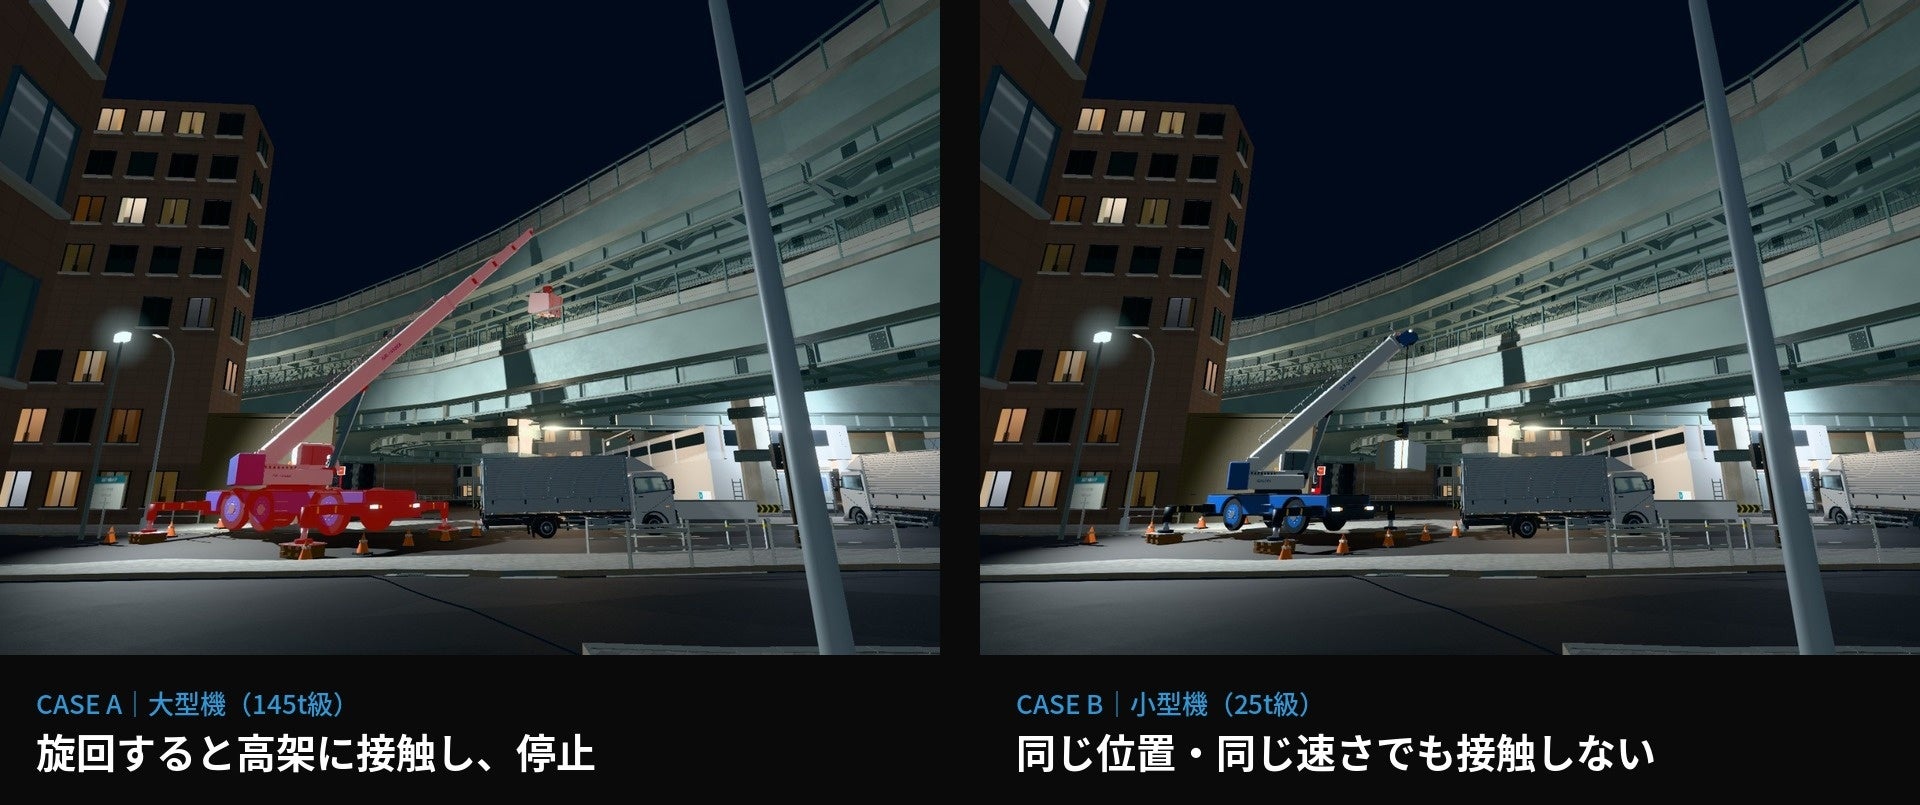
なお、シミュレーション内のクレーンは公表仕様値をもとに動作するスペースデータ独自のモデルであり、特定メーカーの監修や承認を受けたものではなく、ロゴや機種名は使用されていません。現時点ではブームのたわみ、油圧、転倒、地盤、風の影響は再現対象に含まれておらず、今後の開発で順次対応する予定となっています。
想定される活用場面
スペースデータは、本施工シミュレーション基盤の活用場面として以下の4点を挙げています。
- 施工計画の下見:着工前に重機の機種選定、据え付け位置、旋回範囲を3D空間上で事前確認
- 安全教育:実機を用いずに接触や過荷重の発生プロセスを仮想体験し、危険予測を学習
- ロボット導入の検討:重機とAMRや人型ロボットが混在する現場での動線や干渉を導入前に検証
- 近隣・発注者への説明:自治体や道路管理者、近隣住民に対して工事計画を3D空間で視覚的に共有
Ms.ガジェット現場の下見だけでなく、作業員の安全教育や近隣住民への説明用ツールとしても用途が広がりそうです。
RobotBrainの概要と今後の展望
RobotBrainは、現場ロボットの導入、運用、学習を一貫して支援する基盤技術です。仮想空間で検証した制御データを実機へ送り、現場で取得した実測データを仮想空間へ還元する往復連携により、ロボットの事前検証からAI学習、運用、オペレーターの訓練までをつなぎ、現場の自動化や省人化を推進します。
今後は対応機材の拡充に加え、風の影響、ブームのたわみ、転倒、地盤条件の計算モデルを組み込む予定です。さらに、360度カメラによる現場スキャンデータを基に実現場を直接再現するシミュレーション環境の構築も検討されています。
Mr.ガジェット仮想空間と現場実測値を行き来させる仕組みで、現時点で未対応の風や地盤の影響、ブームのたわみも今後追加される予定です。
Ms.ガジェット360度カメラで現場を直接スキャンしてシミュレーションする機能が実現すれば、さらに再現度が高まりそうです。
- 本記事で使用している画像は、メディアユーザーとしてPR TIMESより提供されたプレスリリース素材を利用しています。
145t級だと高架に接触し25t級なら接触しないという具体的な比較結果は、重機の選定判断のわかりやすい例になっていますね。