

スペースデータは、ロボットの現場実装基盤「RobotBrain」の物理シミュレーション2種をWeb版で公開しました。無人機の観測情報の統合方法を比べる「EchoTraceLab」と、途切れがちな匂いへのハエの応答を比べる「OdorGapLab」です。
EchoTraceLab:観測情報の重複を比較
EchoTraceLabは、複数の無人機が観測情報を共有する場面を扱います。同じ観測が何度も届くたびに別の観測として数える場合と、情報がどの程度重なっているか分からない前提で統合する場合を、一つの画面で比較できます。
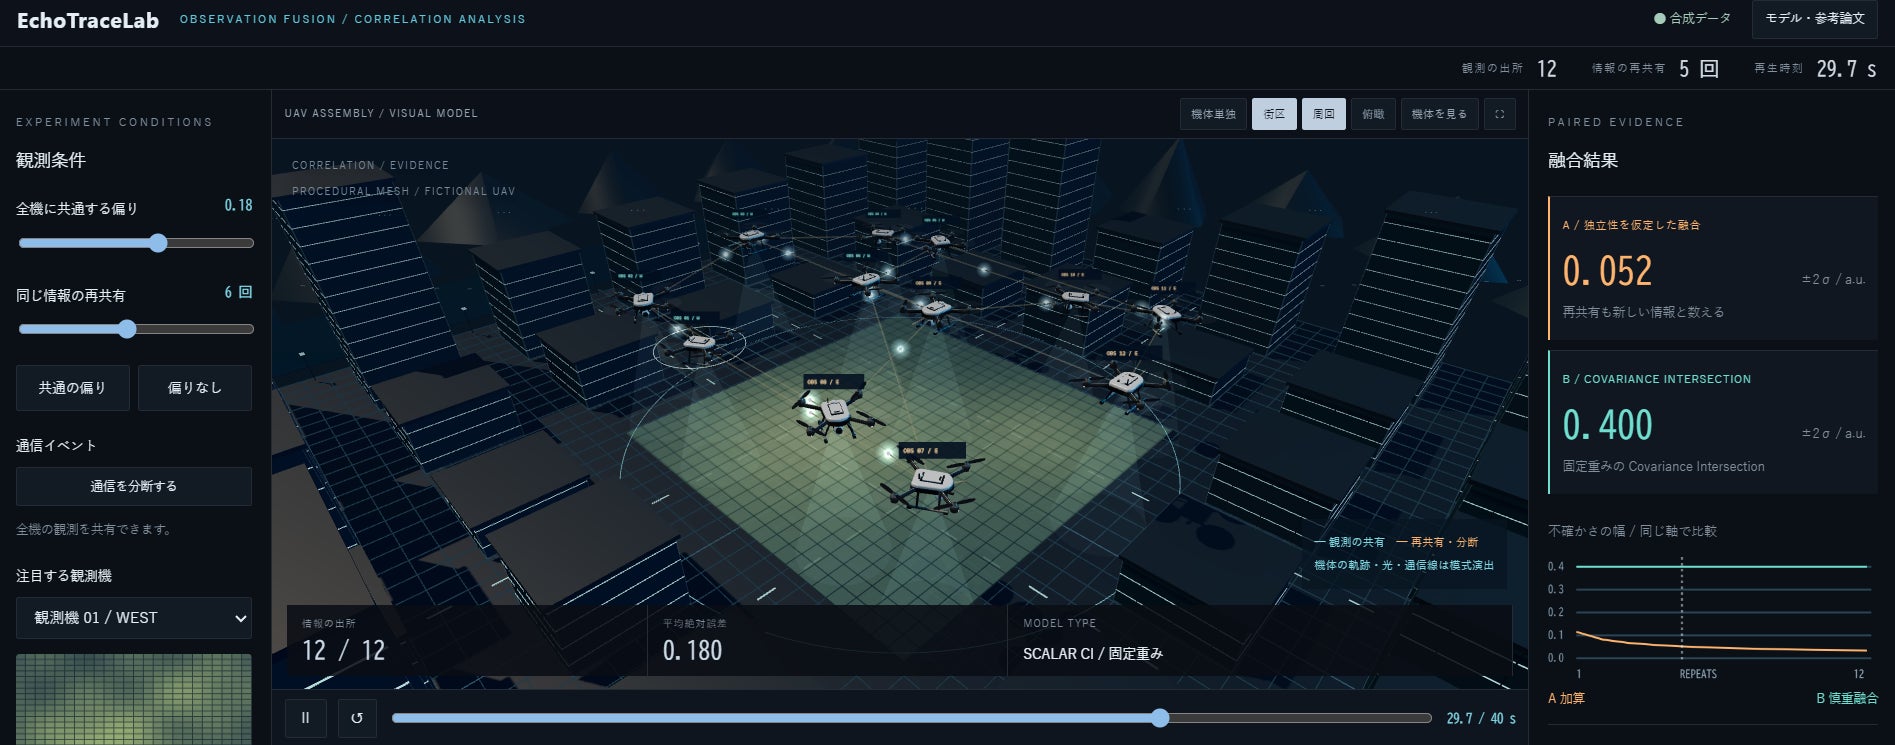
スペースデータによると、同じ情報を繰り返し数える場合は、不確かさの幅が実際より小さく表示され、見かけの「確かさ」だけが増えていく様子を確かめられます。全機に共通する偏りの大きさや、同じ情報を再び共有する回数を変えられるほか、通信を分断する操作も試せます。比較データはCSV形式で書き出せます。画面上の機体の動きや通信の線は表示用の演出です。
OdorGapLab:途切れた匂いへの応答
OdorGapLabは、架空の街を飛ぶように表示したハエを使い、途切れ途切れに届く匂いへの応答を比べるシミュレーションです。飛行の様子は表示用の演出です。届く匂いの総量を共通にしたうえで、いま届いている匂いだけにすぐ応じる場合と、匂いを積み重ねて時間をかけて減らしながら応じる場合を比較します。

匂いの届き方は、断続的、等間隔、連続の3種類から選べ、積み重ねる時間の長さも変更できます。同社によると、積み重ねる時間を長くすると匂いの途切れを埋められる一方、届き始めや途絶えに気づくのが遅れる違いを確かめられます。
匂いが途切れた後に応答がどれだけ残っているかを割合で示すほか、神経回路の応答を模式的に光らせた表示や信号の流れも見られます。結果はCSV形式で書き出せます。
 Ms.ガジェット
匂いの途切れを埋めることと、変化への気づきの速さを比べられるのが興味深いです。
RobotBrainの導入前検証
RobotBrainは、ロボットの導入・運用・学習を支えるスペースデータの基盤です。今回の2種は、ロボットの動作の成否を分ける条件を導入前に確かめる題材として、複数機の情報共有と、生物が途切れがちな感覚情報を使う仕組みを加えたものです。各シミュレーションは専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介されています。
同社は今後、複数機が連携する場面や生物の感覚情報の利用を含め、物理シミュレーションの題材を拡充し、RobotBrainの導入前検証に生かすとしています。
Ms.ガジェット無人機の情報共有と生物の感覚を、異なる検証題材として扱う点が面白いです。
- 本記事で使用している画像は、メディアユーザーとしてPR TIMESより提供されたプレスリリース素材を利用しています。
同じ観測を数え直すことで、見かけの確かさが変わる点が気になります。