
株式会社ジェイテクトは、Upstage AI株式会社およびカラクリ株式会社との共創活動として「フィジカルAI開発支援プログラム by AWSジャパン」に参画し、田戸岬工場において進めていたフィジカルAIの実証実験成果を発表しました。実証期間は2026年3月19日から2026年8月31日までです。
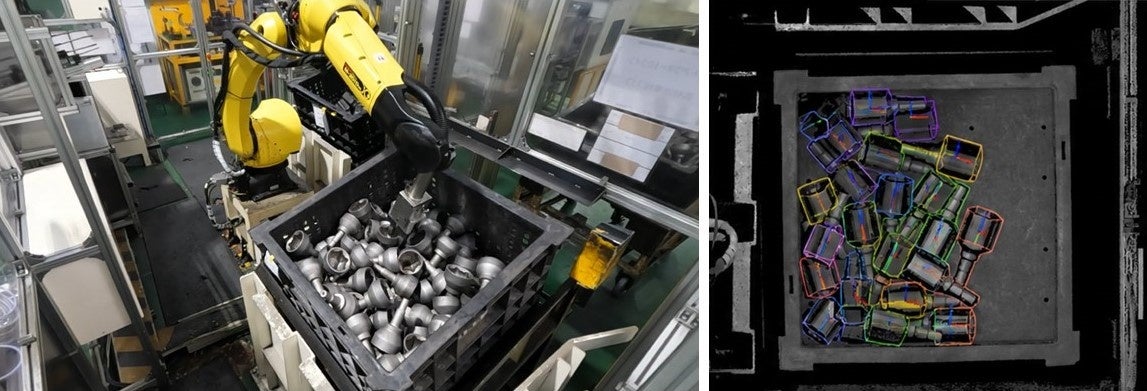
実験の対象となったのは、田戸岬工場のCVJ(等速ジョイント)生産ラインにおける「ランダムピッキング工程」です。部品の位置や姿勢が一定ではない無作為な状態から取り出すこの工程では、高度な認識能力と柔軟な動作制御が求められ、既存制御では環境変化への対応や生産性向上に課題を抱えていました。
実証実験の概要と検証項目
本実証では、仮想空間で学習させたフィジカルAIを実機のロボットへ実装し、実環境における動作の検証を行いました。ピッキング成功率とサイクルタイムの評価による有効性検証に加え、既存設備への適用可能性や導入時の負荷低減効果についても評価を実施しています。
- 実施期間:2026年3月19日~2026年8月31日
- 対象工程:田戸岬工場 CVJ生産ラインにおけるランダムピッキング工程
- 検証内容:仮想空間で学習したフィジカルAIの実機動作検証、成功率およびサイクルタイムの評価、既存設備への適用可能性と導入負荷低減効果の検証
 Mr.ガジェット
ランダムピッキングは部品の重なりや向きが不定なため、一般的な産業用ロボット制御では誤認識や失敗が発生しやすい工程として知られています。
 Ms.ガジェット
自動車部品の生産ラインという実際の過酷な現場で、期間を定めて実環境検証を行っていた点が具体的ですね。
ランダムピッキング工程での主な実証成果
実証実験では、AIがカメラ画像からワークの位置や状態を認識し、最適な把持位置や搬送動作を自律的に判断する仕組みを構築しました。ピッキング性能の差が表れやすい高難度条件下で評価を行った結果、従来の制御方式と比較してピッキング成功率が向上し、平均サイクルタイムの短縮が確認されました。
また、今回の導入では既存設備に対してAI用PCを追加する構成をとっており、大規模な設備改造を伴わずに効果を創出できることが確認されたとしています。
| 評価項目 | 従来制御 | フィジカルAI | 改善効果 |
|---|---|---|---|
| ピッキング成功率 | 85.0% | 97.1% | +12.1ポイント |
| 平均サイクルタイム | 基準 | 従来比84.0% | 16%短縮 |
Mr.ガジェット高難度条件での測定において成功率が85.0%から97.1%へ改善し、作業時間も16%縮まっています。大規模なライン刷新を伴わずAI用PCの追加で導入できた点も結果に含まれます。
Ms.ガジェット既存設備を活かしたまま追加導入できる構成なら、工場側としても導入ハードルが抑えられそうで注目したいです。
開発されたフィジカルAIの特徴と認識フロー
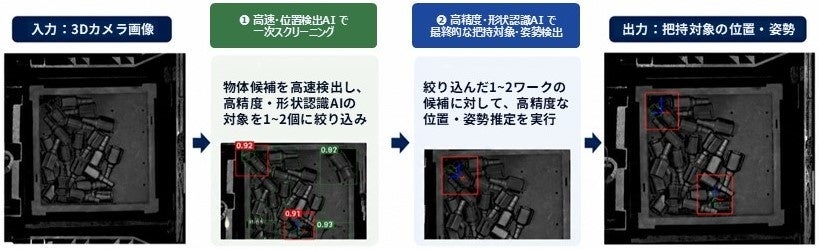
開発されたシステムでは、仮想空間で学習したAIをロボットに適用することで、環境に応じた自律的な動作を実現しています。処理速度と認識精度を両立させるため、高速な位置検出AIによる一次スクリーニングと、高精度な形状認識AIによる最終的な把持対象・姿勢検出の2段階処理を組み合わせています。
今後の展開
ジェイテクトは今回の成果を起点として、現場へのフィジカルAI実装を推進する方針です。既に自動化が進む工程では成功率向上や人の介入ゼロ化を目指す「既存設備×フィジカルAI」を進め、熟練技能に依存する工程では技能の継承や形式知化を図る「熟練技能×フィジカルAI」の両面から取り組みを展開するとしています。
Ms.ガジェット既存設備の自動化率向上だけでなく、熟練技能の形式知化にも同じ技術方針を展開していく計画の広がりが気になります。
- 本記事で使用している画像は、メディアユーザーとしてPR TIMESより提供されたプレスリリース素材を利用しています。
高速な検出AIで候補を絞り込んでから高精度な形状認識を行う2段階の仕組みは、速度と確実さを両立させる工夫として分かりやすいです。