
dSPACEは、ドイツ・ベルリンで開催された「NVIDIA GTC」において、実世界で取得したセンサデータを高精度なシミュレーションへ変換するAI駆動型ワークフローのデモを出展しました。NVIDIA Halos SAFE安全評価フレームワークおよびNVIDIA Omniverse NuRecと自社ツールを統合し、自動運転や先進運転支援システム(ADAS)の検証を加速させる手法を公開しています。
NVIDIA GTC Berlinにおける展示概要とSIL・HIL環境の実演
ベルリンで開催されたNVIDIA GTCの会場では、来場者向けに2か所のブースで連携デモが公開されました。NVIDIAブースではdSPACEのSIL(Software-in-the-Loop)環境が展示され、dSPACEブースではHIL(Hardware-in-the-Loop)システムが実演されました。これらの展示を通じて、実世界で記録されたセンサ計測データを仮想環境へ変換し、ソフトウェア単体のテストから実ハードウェアを接続した検証に至るプロセス全体で活用できる手法が紹介されました。
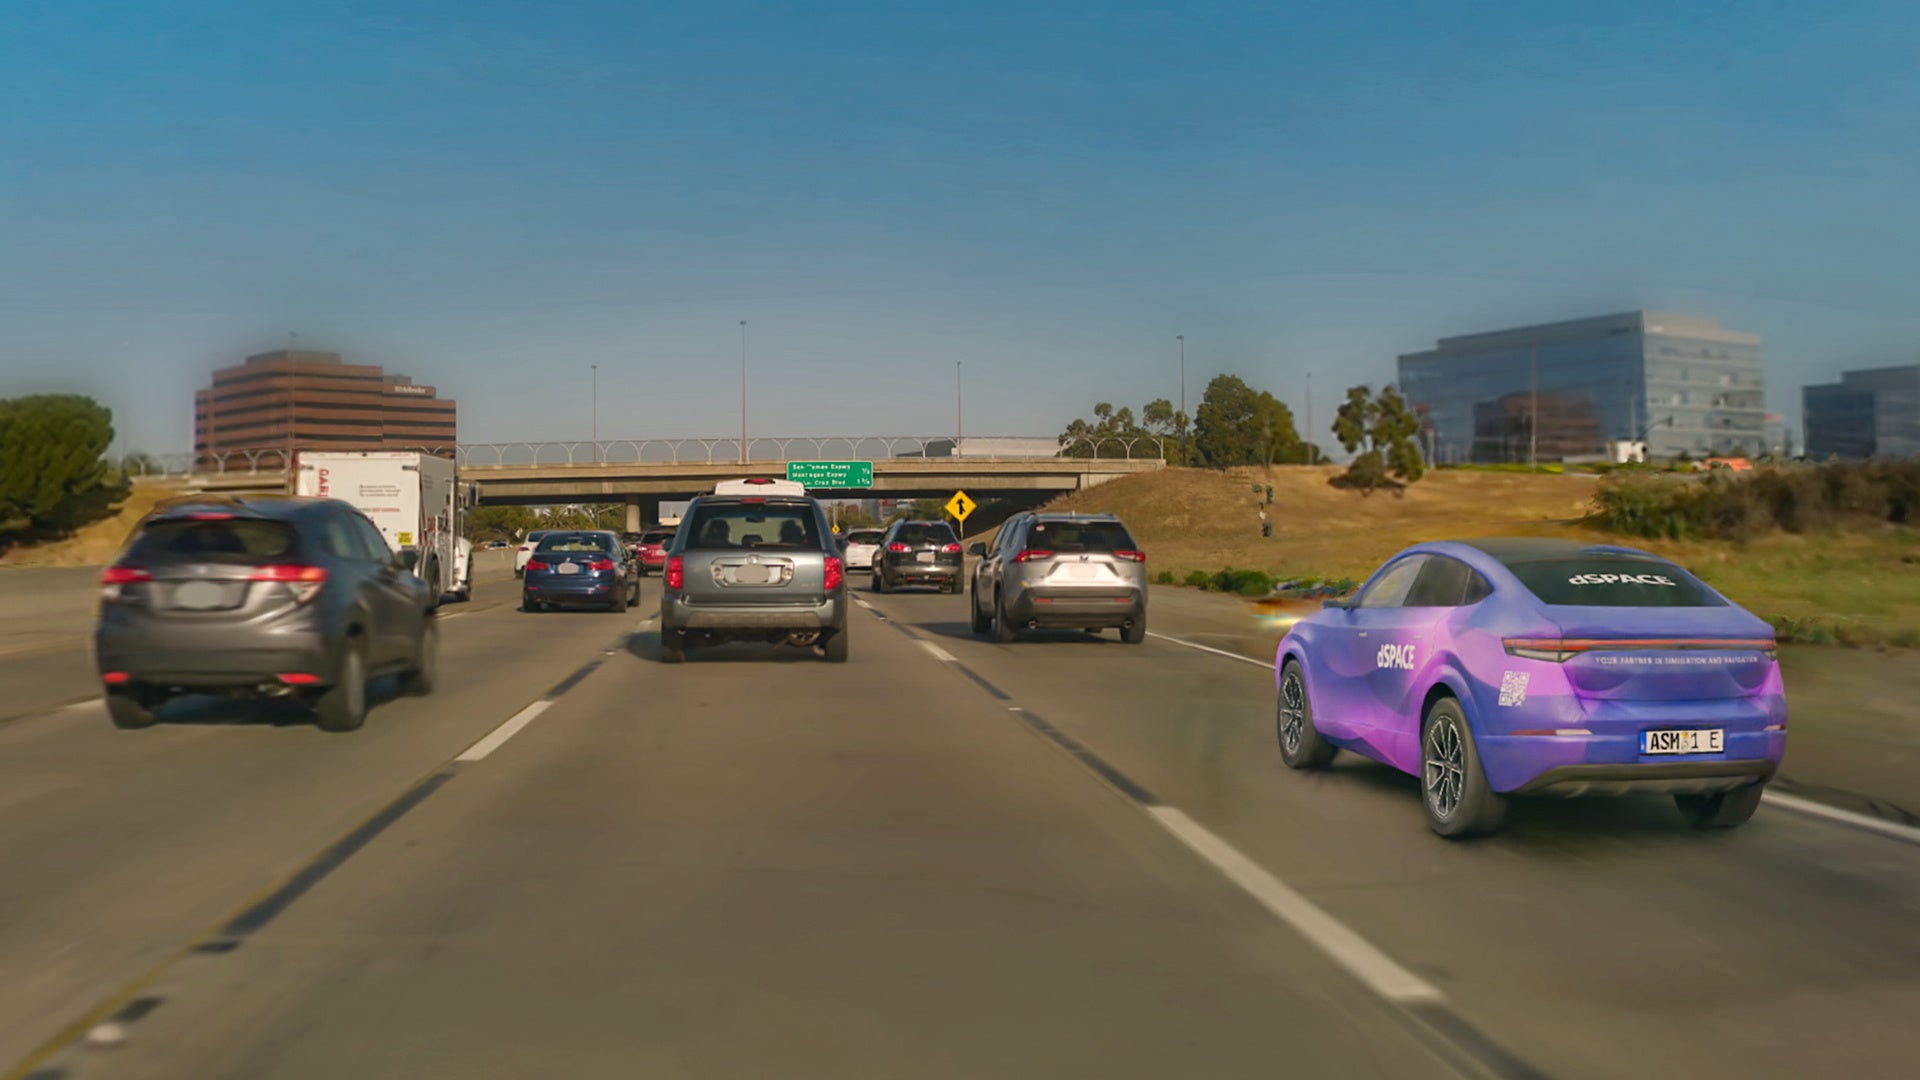
今回の連携では、dSPACEのシミュレーションツールチェーンをNVIDIA Halos SAFE安全評価フレームワークと統合することにより、テストカバレッジを拡大して自動運転車両の検証を迅速化させる構成が示されています。具体的には、dSPACE Automotive Simulation Models(ASM)ツールスイート内にNVIDIA Omniverse NuRecのニューラル再構成技術を取り込み、確立された車両ダイナミクスモデルや交通流シミュレーションモデルと組み合わせて動作させています。
 Ms.ガジェット
NVIDIAとdSPACEの各ブースにSILとHILを分担して展示することで、ソフトウェアからハードウェア実機連携まで一貫した検証フローを提示しています。
Omniverse NuRecによる3D環境のニューラル再構成技術
NVIDIA Omniverse NuRecは、Halos SAFEワークフロー内で用いられるニューラル再構成技術です。車両に搭載されたカメラやLiDARが走行中に記録した実データをもとに、高精細な3D環境をデジタル空間上に生成します。生成された仮想環境は現実的なシミュレーションシナリオの土台として機能し、開発者は新たな交通状況を取り込んでシナリオを修正・拡張・充実させることができます。
dSPACEは、NVIDIA Halos SAFEおよびOmniverse NuRecを自社のSILおよびHILツールチェーンへ組み込むことで、開発現場が実世界データと合成データを柔軟に融合できる環境を整備しました。これにより、実際の交通状況をベースにパラメータや障害物の配置を変化させたシナリオを効率的に作成し、網羅的なテストと妥当性確認を実施できるとしています。
Ms.ガジェットカメラとLiDARの実測データを基盤に3D環境を再構成するため、完全な手作業でのモデリングと比べて走行環境の再現手順を省力化できる構成です。
Euro NCAP試験の自動実行とバーチャルホモロゲーションへの応用
NVIDIA Halos SAFEのSILおよびHILワークフローは、自動車アセスメントであるEuro NCAP試験の自動実行機能もサポートしています。これにより、ADAS機能の性能検証だけでなく、仮想シミュレーションを用いた認証プロセスであるバーチャルホモロゲーションを目的とした活用が見込まれています。
さらに同社は、この技術基盤がADASにとどまらず、ロボットタクシーをはじめとする高度な自動運転システムの開発や検証フェーズへも幅広く応用可能であると説明しています。シミュレーション主導の車両開発が重視される中、現実的な仮想環境を短時間で構築・運用するアプローチとして提示されました。
Ms.ガジェットEuro NCAPの自動実行対応は、安全性評価や将来の型式認定向け仮想試験を効率的に進める指標となります。
- 本記事で使用している画像は、メディアユーザーとしてPR TIMESより提供されたプレスリリース素材を利用しています。